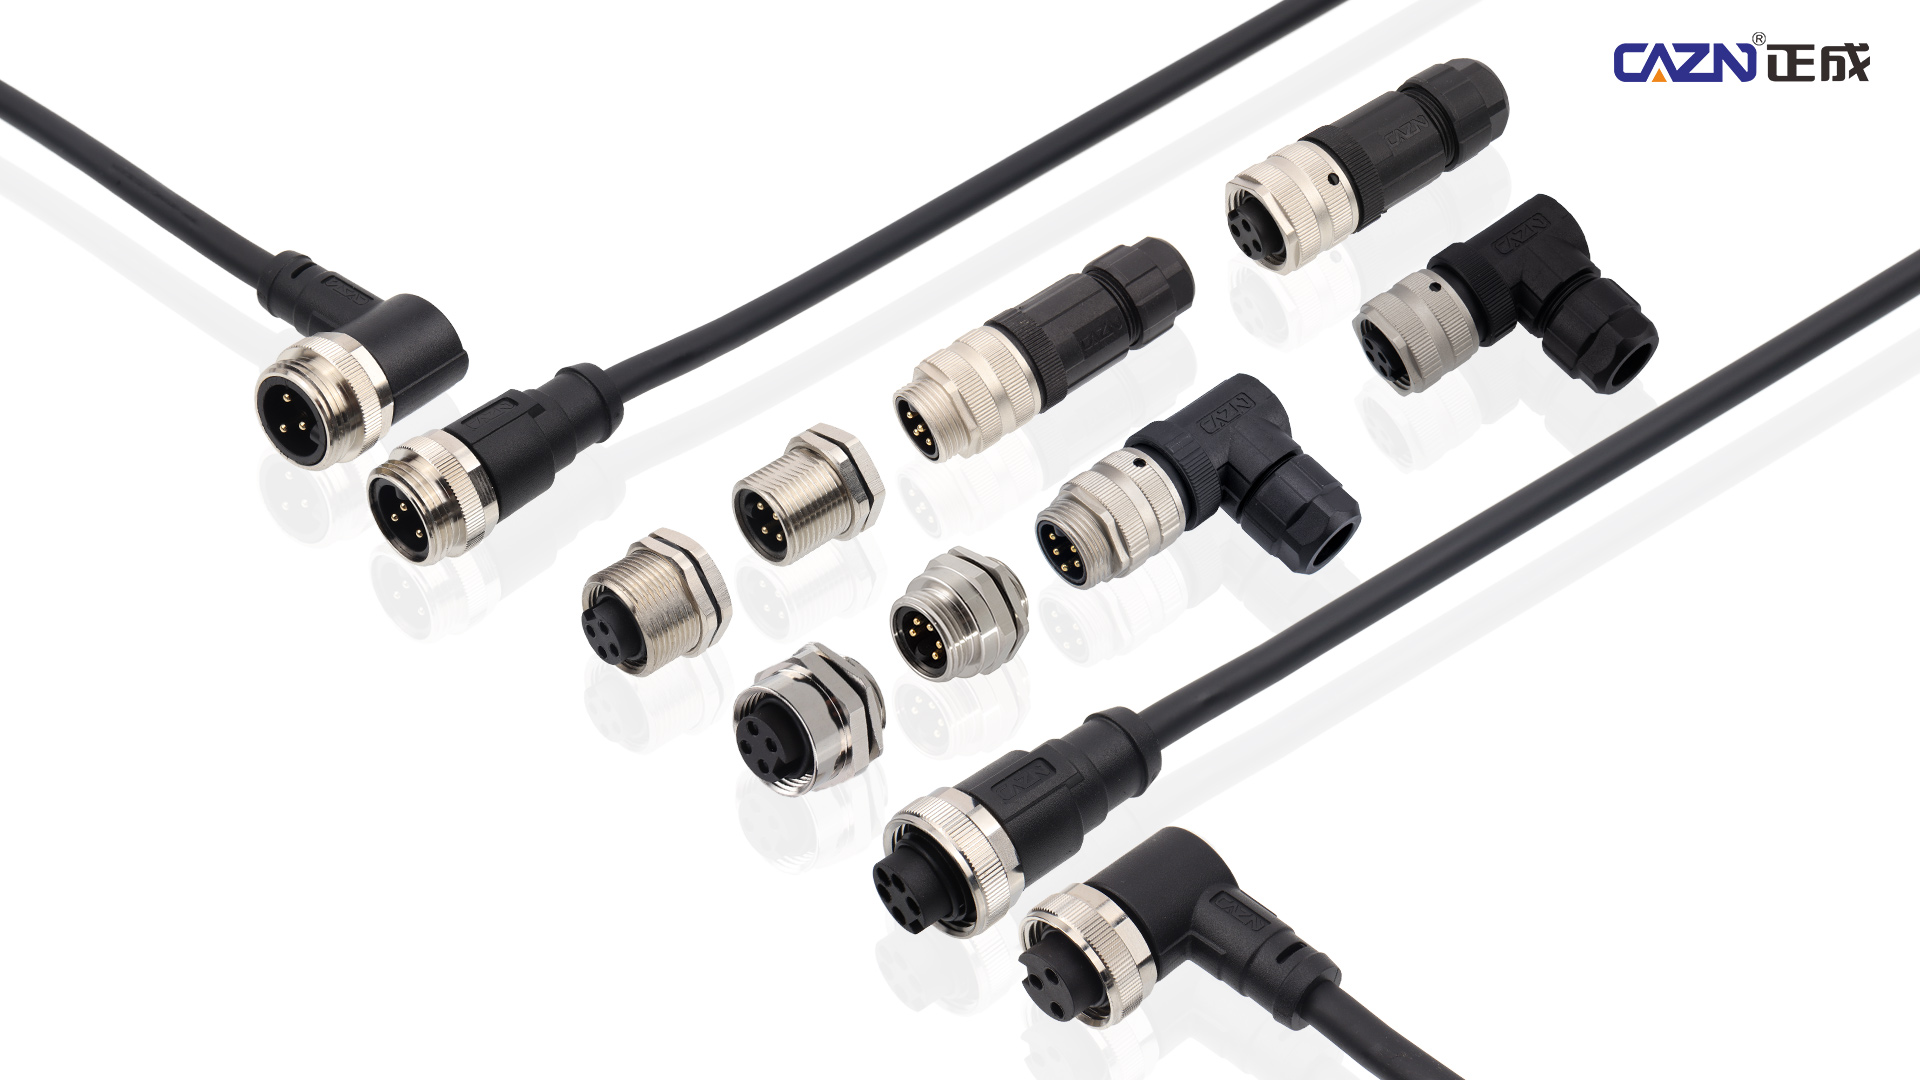
自律ナビゲーションや作物の位置特定から視覚認識、AI ベースの成熟度検出、ロボットアームの位置決め、柔軟なグリップ、損傷のない収集、自律輸送に至るまで、果物と野菜の収穫ロボットには完全な閉ループ オペレーティング システムが必要です。これらの機械は、ほこり、露、果汁、振動、でこぼこした地形などが電気接続に厳しい条件を生み出す、屋外の果樹園や湿気の多い温室で継続的に稼働する必要があります。 CAZN 産業用丸形コネクタは、収穫ロボット システム全体にわたって信頼性の高い電力および信号の相互接続ソリューションを提供し、要求の厳しい農業環境での安定した継続的な動作を保証します。
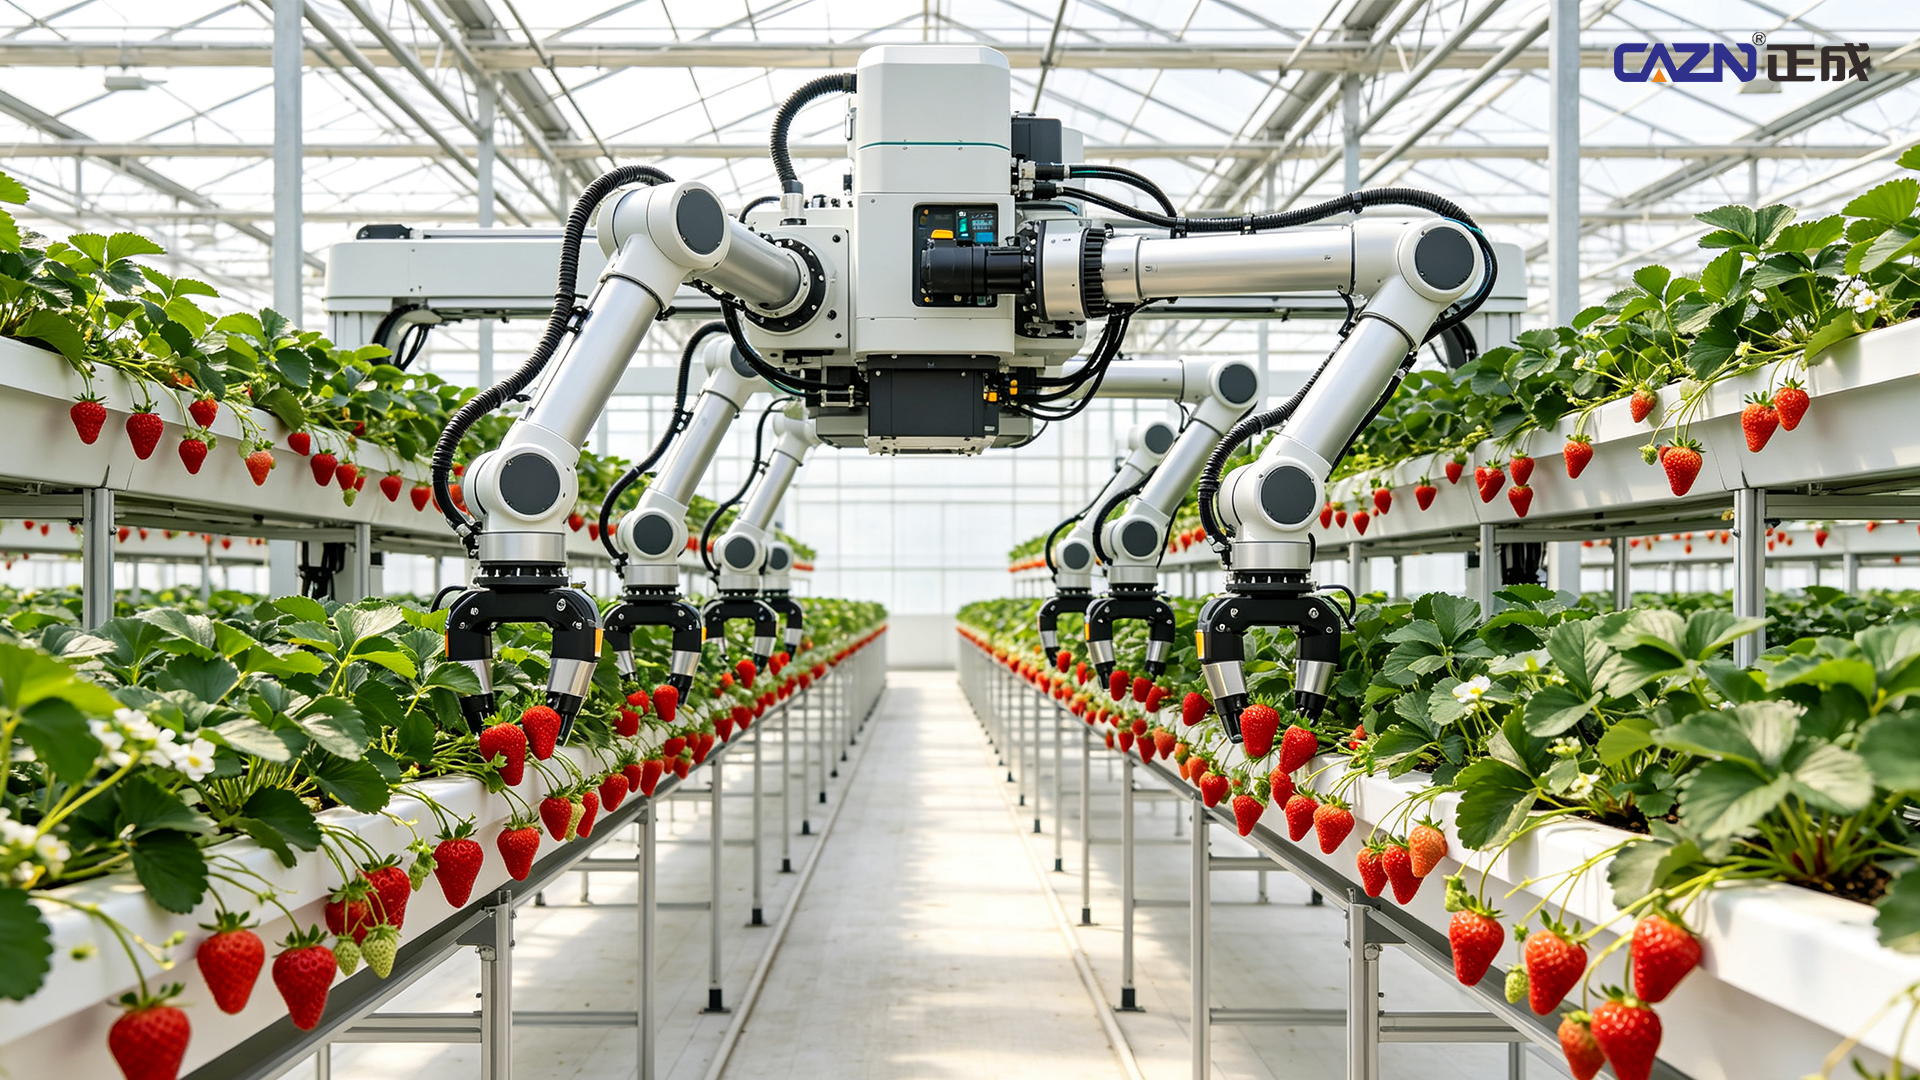
果樹園収穫ロボットは複数のサブシステム間の協調動作に依存しており、各段階は信頼性の高いコネクタと電気インターフェイスに依存しています。
シャーシのナビゲーションと位置決め
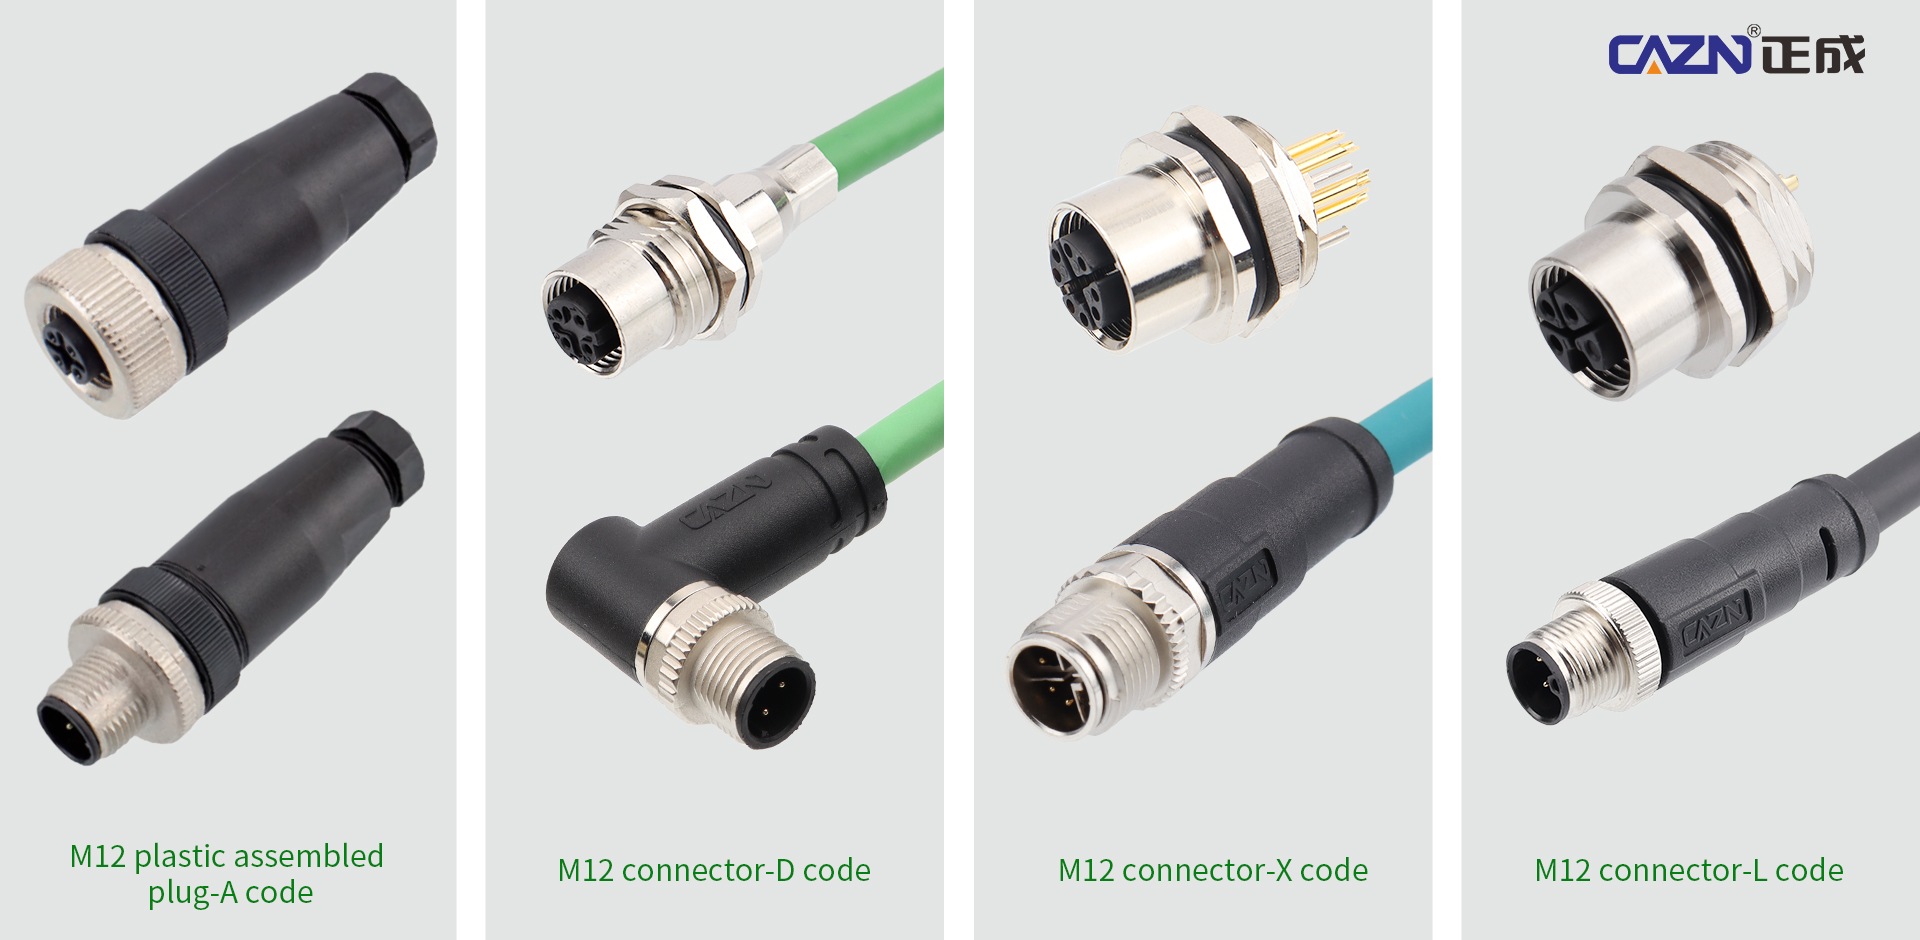
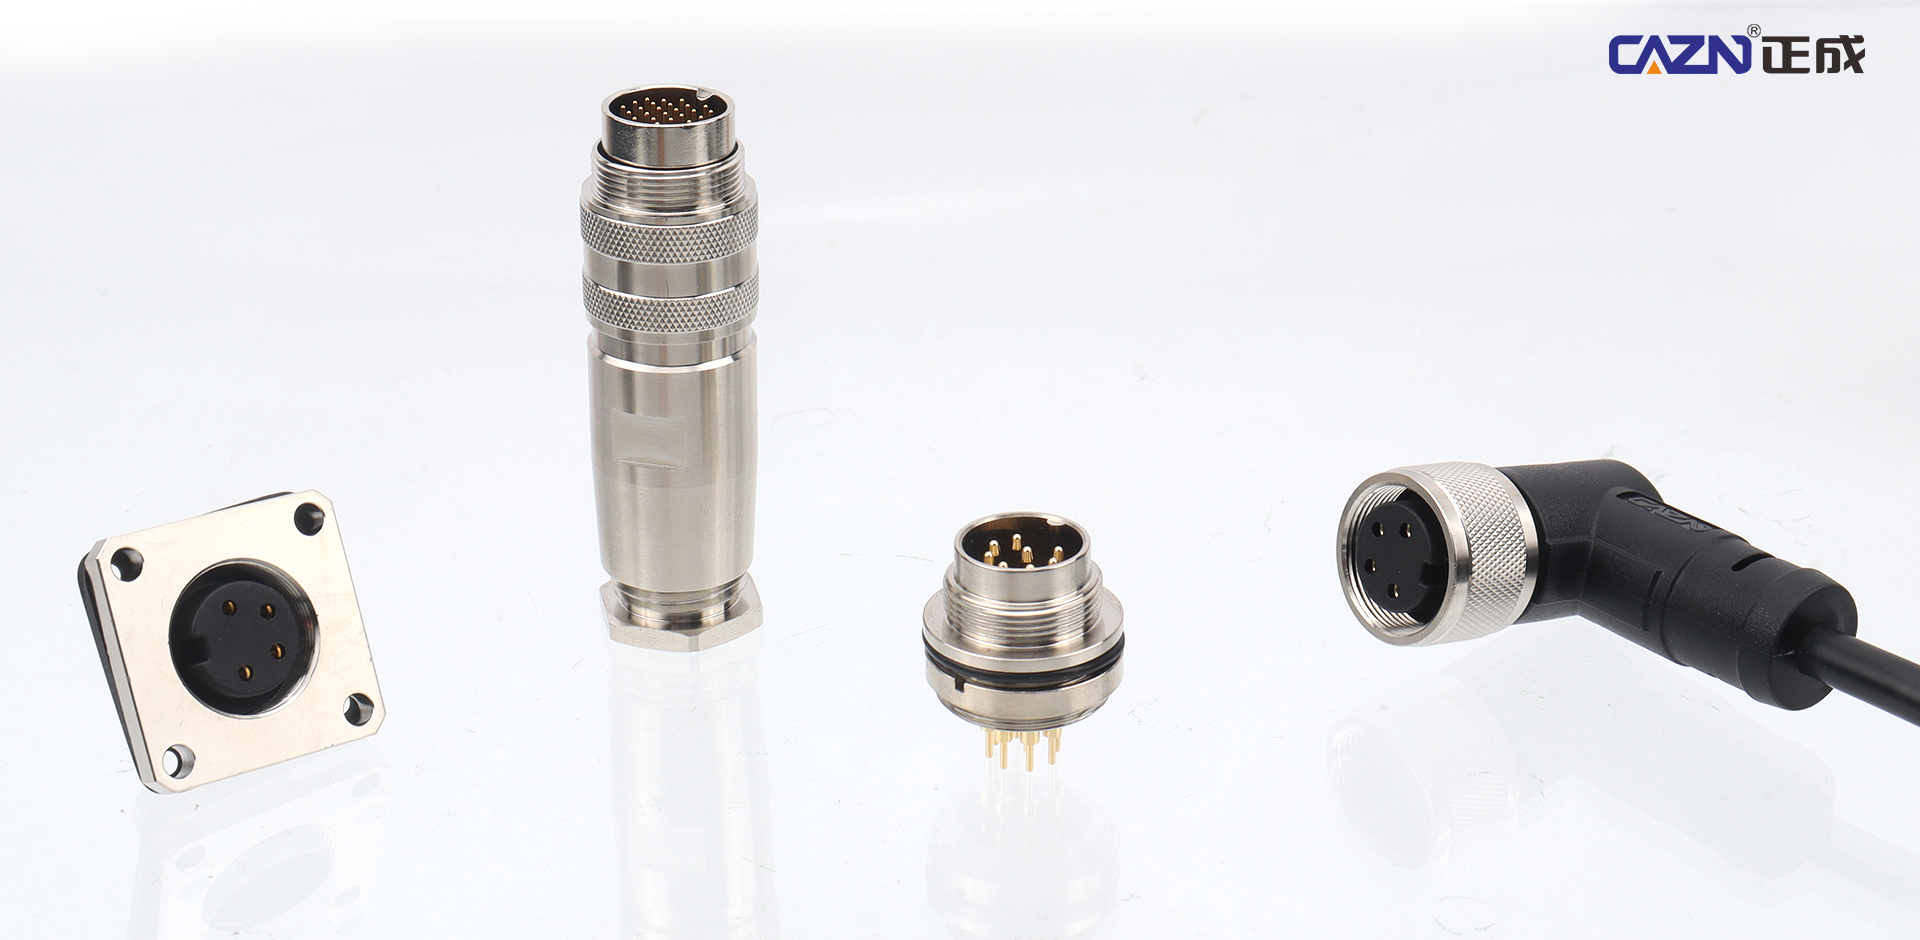
シャーシのナビゲーションおよび測位ユニットは、GNSS、LiDAR、IMU、エンコーダー、および障害物回避センサーからリアルタイム信号を受信する必要があります。 EtherCATは、サーボステアリングホイールのリアルタイムモーション制御に使用されます。 CAZN M12 丸型コネクタは、A、D、X、L コーディングを含む複数のコーディング構成に対応します。 A コードのコネクタは、近接スイッチとアナログまたはデジタル センサー信号に使用されます。 D コード コネクタは EtherCAT 産業用イーサネット通信をサポートします。 L コードのコネクタは、シャーシ サーボ システム用の大電流電力を処理します。 M8 小型丸型コネクタは、コンパクトな赤外線および光電障害物回避センサーに使用できます。ねじロックと IP67 保護により、泥、水しぶき、継続的な振動の下でも安全な接続を維持できます。
シャーシのナビゲーションおよび位置決めサブシステム
コンポーネント: ステアリングホイール/駆動モーター、ホイールエンコーダー、LiDAR、IMU、GNSS測位、障害物回避センサー、シャーシコントローラー
M12 丸型コネクタ - プライマリ インターフェイス
M12 A コード: 近接スイッチ、IMU、エンコーダー、およびさまざまなデジタル/アナログ センサー信号
M12 D/X コード化: リアルタイム シャーシ サーボ通信用の EtherCAT や PROFINET などの産業用イーサネット
M12 Lコード: シャーシサーボモーター用大電流電源
M8 丸型コネクタ: 設置面積が小さく、IP67 保護を備えたコンパクトな光電および赤外線障害物回避センサー
電気通信インターフェース:EtherCAT、Modbus-RTU、CANバス(CANopen)、非常停止安全回路
電源インターフェース: 24 V DC 電源回路。高電力アプリケーションでは定格電力の M12 または M16 コネクタを使用できますが、充電ポートでは通常、高電流の防水航空コネクタが使用されます。
ビジョンとAI認識
視覚センシングとAI認識は収穫ロボットの「目と頭脳」として機能します。 RGB-D 深度カメラ、アーム先端カメラ、補助照明は果樹園の画像を継続的にキャプチャし、果物の認識と AI ベースの成熟度評価を行います。 CAZN M12 X コード化コネクタは、GigE Vision アプリケーションをサポートしながら、ギガビット画像伝送と PoE 電力供給を可能にします。 360° シールドは、シャーシ モーターによって生成される電磁干渉を抑制し、安定した画像伝送を維持し、信号の歪みによって引き起こされる果物認識エラーのリスクを軽減します。
視覚センシングサブシステム
機能:作物の視覚認識とAIによる成熟度検知
コンポーネント: RGB カメラ、RGB-D デプス カメラ、グローバル ビュー / エンド オブ アーム カメラ、画像取得カード、および照明
コネクタ
M12 X コード: 画像伝送と PoE 電力供給に GigE Vision プロトコルを使用する GigE 産業用カメラ
防水 USB 3.0 コネクタ: コンパクト深度カメラ用のボードマウントまたはケーブルタイプのインターフェイス
M8:補助照明用トリガー信号
電気インターフェース: GigE Vision、USB 3.0、PoE Ethernet、カメラ トリガー I/O 信号
ロボットアームの動作制御
ロボット アームの動作中、サーボ ジョイント、力センサー、およびエンコーダーは、低遅延通信と信頼性の高い電力供給を必要とする閉ループ モーション制御システムを形成します。 CAZN M12 D コード化された EtherCAT コネクタは同期多軸制御をサポートし、A コード化されたコネクタはジョイント フォース フィードバック信号を収集します。 M16 電源コネクタは、サーボ システムに大電流電力を供給します。デュアルチャネル安全インターフェースを緊急停止回路に使用して、機器の安全要件をサポートし、ロボットアームの正確な動作を維持できます。
ロボットアームの動作制御
機能: ロボットアームの位置決めとアプローチ
コンポーネント: 6 軸協働ロボット アーム、サーボ モーター、ジョイント エンコーダー、力センサー
M12 D コード EtherCAT: リアルタイム サーボ バス通信
M12 A コード: ジョイント エンコーダーと力制御センサーのフィードバック
大電流M12/M16電源コネクタ:サーボモータ電源
安全回路:安全リレー回路を介したデュアルチャンネル非常停止信号インターフェース
通信プロトコル: EtherCAT は、ロボット アームとメイン コントローラー間の低遅延閉ループ通信に広く使用されています。
アーム端のツーリング
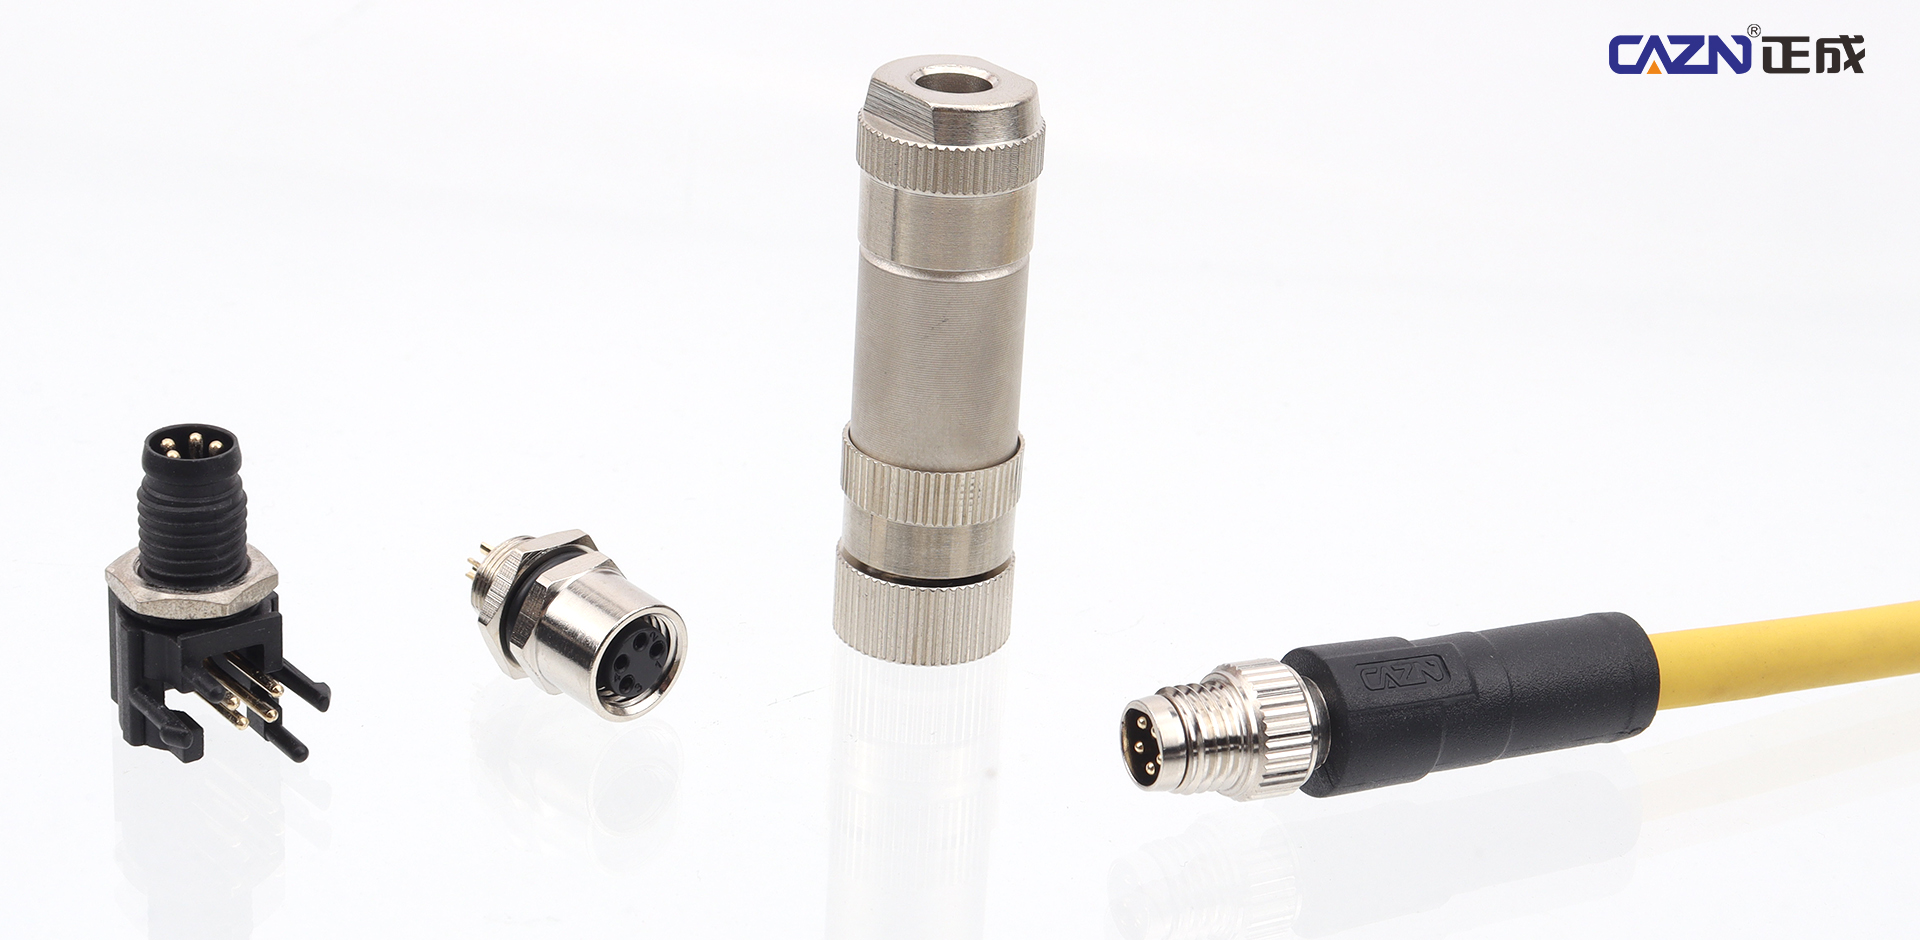
エンドエフェクターは果物と直接対話し、ロボットの最も要求の厳しい部品の 1 つです。柔軟なグリッパー、切断機構、圧力センサー、小型アーム先端カメラは、露、果汁、粉塵にさらされながら、限られたスペース内で動作する必要があります。 CAZN M5 小型円形コネクタおよび M8 コンパクト コネクタは、限られたエンドエフェクタ スペースに適した小型フォーム ファクタを提供します。コンパクトなレイアウトには、基板実装 SMD ソリューションも利用できます。電気-空気圧ハイブリッド コネクタは、電気信号伝送と空気圧チューブを 1 つの接続に統合することができ、柔軟なグリップと切断操作をサポートしながら、損傷のない収穫のための安定したフィードバックを可能にします。
アーム端のツーリング
機能:柔軟な掴み・切断、傷のない収穫、集果が可能
コンポーネント: フレキシブルグリッパー、空気圧切断ブレード、吸引収穫ヘッド、圧力センサー、小型アームエンドカメラ
エンドエフェクタは結露、果汁、粉塵にさらされるため、高度な保護が必要です。
M8 コネクタ: 小型エンドエフェクター センサー、圧力フィルム センサー、小型 I/O トリガー信号
M12 A コード: グリッパー サーボおよび空気圧ソレノイド バルブ信号
空圧統合: 電気接続と空圧チューブを組み合わせた電空ハイブリッド コネクタ
インターフェース: デジタル I/O およびアナログ圧力フィードバック信号。一部のコンパクト エンド エフェクターは、スペースに制約のある基板実装アプリケーション向けに M5 小型丸形コネクタを使用できます。
転送・回収システム
果物の移送と収集に使用されるコンベア ベルト、昇降機構、果物箱の位置決めセンサー、およびアンローディング アクチュエーターは、光電位置決め信号とアクチュエーター制御用に CAZN M8/M12 A コード化コネクタを使用できます。これらのインターフェースは、果物の自動転送と収集をサポートします。メイン コントローラーとリチウム バッテリー BMS 電源管理システムは、主電源入力に CAZN M23 高電流電源コネクタを使用でき、現場での試運転とメンテナンスには防水 USB およびイーサネット インターフェイスを使用できます。
転送・回収システム
コンポーネント: コンベヤー ベルト、昇降機構、果物箱位置センサー、アンローディング アクチュエーター
M8/M12 A コード: 光電位置センサーおよび近接スイッチ
M12電源コネクタ:コンベヤモーター電源
制御: 機構制御用の Modbus または CAN バス
メインコントローラーと電源管理
農業用ロボットは、長期間の連続稼働のために、メインコントローラー、バッテリー管理システム、配電盤、DC-DCモジュール間の安定した接続を必要とします。
通信インターフェイスには、EtherCAT、CAN、RS485 (Modbus-RTU) が含まれます。
電源コネクタ
リチウム電池BMS:M23などの大電流防水航空コネクタ
内部低電圧分岐: 24 V 配電用の M12 L コード コネクタ
試運転インターフェイス: 現場でのメンテナンスとトラブルシューティングのための防水 USB およびイーサネット コネクタ
典型的な収穫ロボットの用途
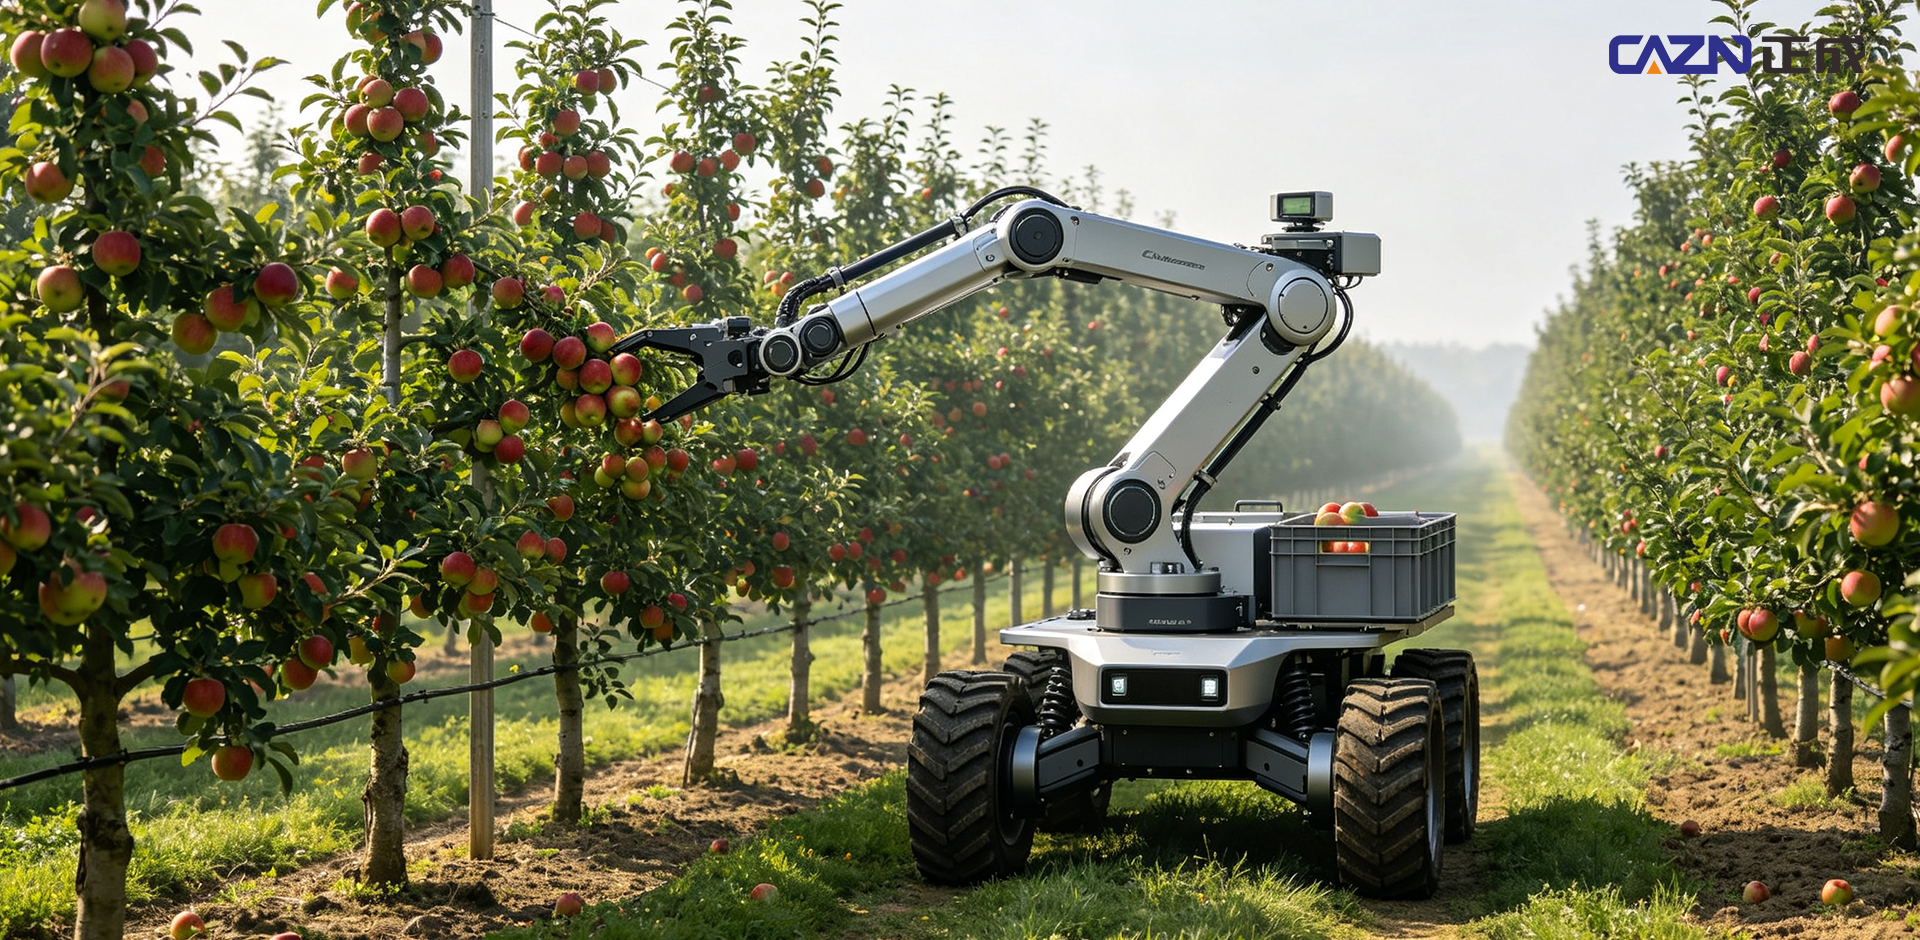
事例 1: 陝西省黄陵市のリンゴ収穫「双子ロボット」
アプリケーション: 収穫ロボット、輸送ロボット、検査ロボットを使用して調整された作業と完全な閉ループのワークフローを使用する、500 ムーの標準化された矮性リンゴ園。
動作プロセス: 自律シャーシナビゲーション → LiDAR とビジョンベースのリンゴ成熟度認識 → 多軸ロボットアーム位置決め → 柔軟なグリップと収穫 → 果物箱の自動収集と輸送。
機器の課題: 屋外の果樹園では、機器が泥、水、振動、強い日光にさらされます。 EtherCAT 通信、産業用カメラの画像伝送、およびサーボ電源ラインは、モーターからの電磁干渉の影響を受ける可能性があります。シャーシ、ロボット アーム、エンド エフェクターなどの複数のサブシステムにも、多数の高保護丸型コネクタが必要です。
相互接続要件: M12 D コード化された EtherCAT 通信コネクタ、M12 X コード化された GigE ビジョン コネクタ、M12 L コード化されたサーボ電源コネクタ、およびエンドエフェクタ センサー用の M8 コネクタ。
果樹園の振動、露、塵、水は避けられません。 CAZN M12 丸型コネクタは、IP67 保護と 360° シールドを組み合わせて、マルチロボット アプリケーションでの安定した通信をサポートし、継続的なリンゴ収穫作業中の通信中断と認識エラーを軽減します。
事例 2: 陝西省大理の双腕冬ナツメ収穫ロボット
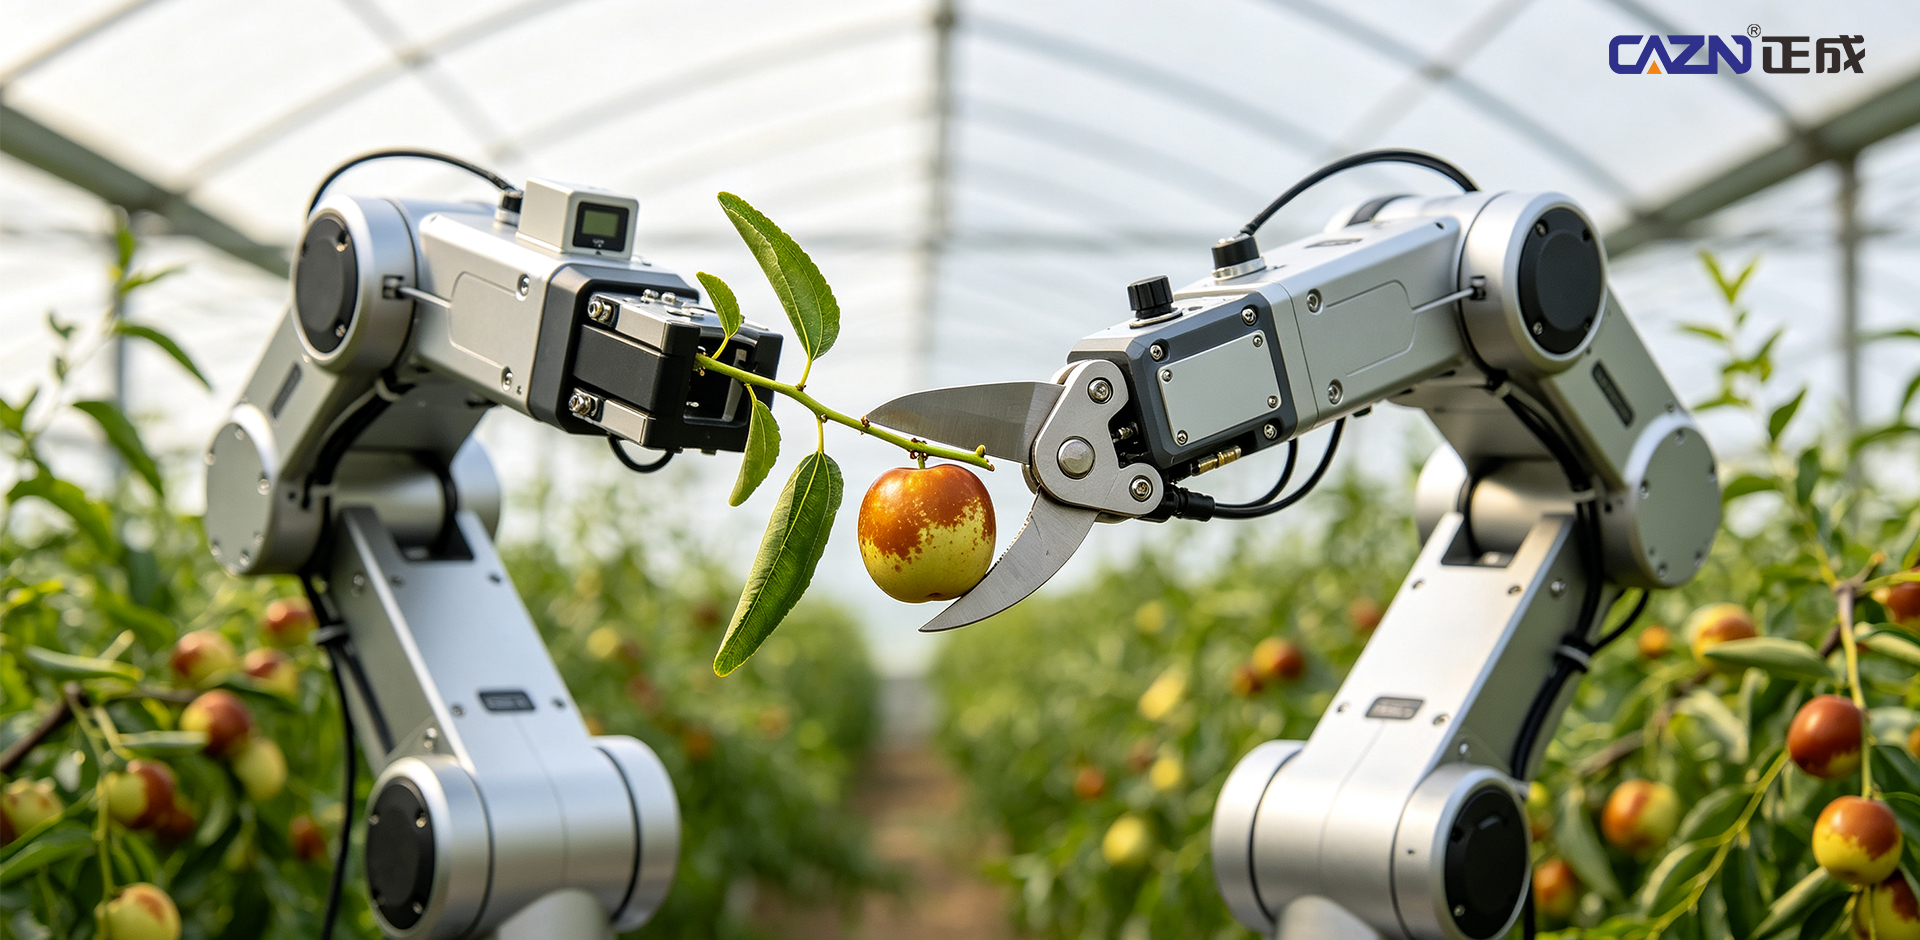
用途: 限られた間隔の温室列での冬のナツメ栽培。 2 つのロボット アームが収穫と選別のために並行して動作し、マルチロボット操作をサポートします。
動作プロセス: 四輪ステアリングシャーシが狭い温室の列を横方向に移動 → AI ビジョンが冬ナツメの成熟度を識別 → デュアルロボットアームが同時に収穫 → 選別が行われている間に柔軟なグリッパーが果実を摘み取る → 自動収集。
機器の課題: 温室では高湿度と果汁の飛沫がよく発生します。エンドエフェクターの設置スペースは非常に限られており、多数の小型圧力センサーとアーム端カメラが必要です。
相互接続要件: エンドエフェクター センサー用の M5 小型円形コネクタおよび M8 コネクタ、圧力フィードバック信号用の M12 A コード コネクタ。
限られた温室エンドエフェクタでは、CAZN M5 および M8 小型円形コネクタはコンパクトなソリューションを提供し、SMD 基板実装構成をサポートします。ネジロック設計と湿気や果汁からの保護により、安定したセンサー信号を維持し、柔軟で損傷のない収穫を実現します。
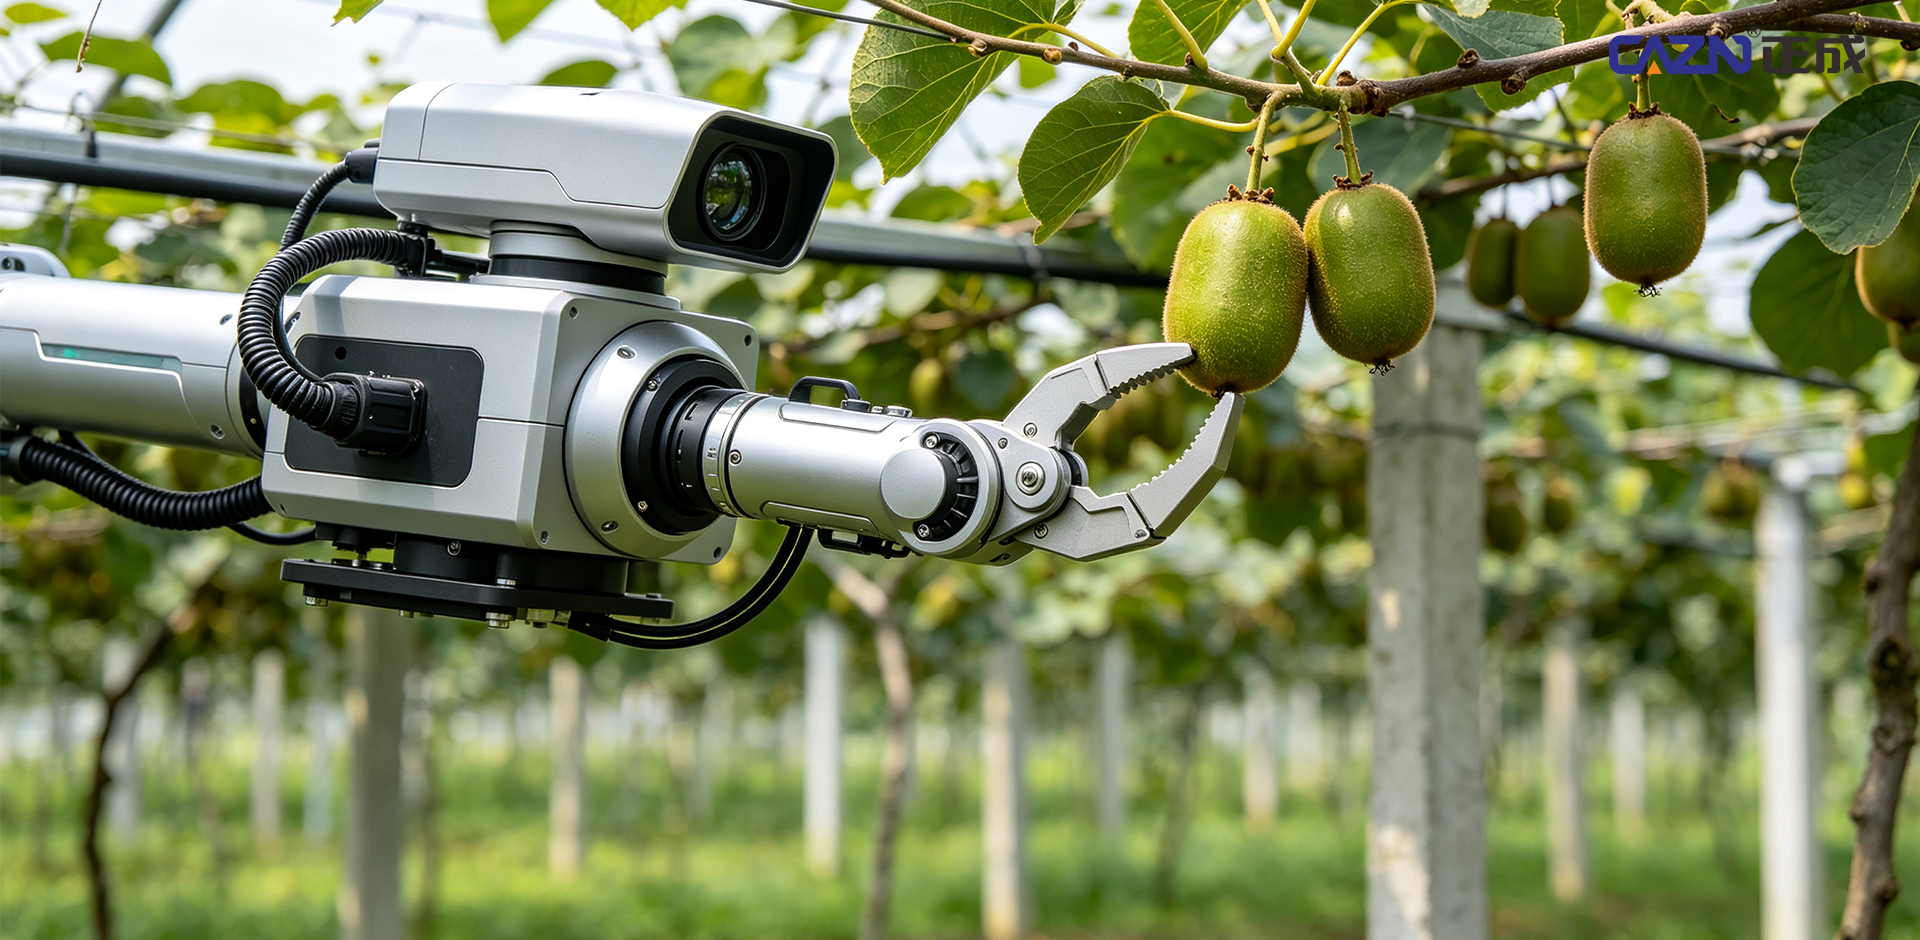
事例 3: 湖南省鳳凰のスマートキウイフルーツ農園
用途:検査、収穫、輸送、選果までをカバーする無人農業システムを備えた2万ムー以上の棚栽培キウイフルーツ果樹園。
動作プロセス: 自律ナビゲーションシャーシがトレリスの下を移動 → ビジョンシステムが果物を識別 → 多自由度ロボットアームが果物の茎を切断 → 収穫された果物は収集箱に自動的に移送される → 輸送ロボットが果物を選別施設に配送する。
機器の課題: 屋外の果樹園は長期間湿気が続きます。蔓や木の葉は機器の障害となる可能性があり、継続的な振動はバスの通信やセンサー信号に影響を与える可能性があります。
相互接続要件: M12 A/D コード化コネクタおよび電源回路用の M16 コネクタ。
事例 4: 新疆におけるワイン用ブドウ収穫プロトタイプ
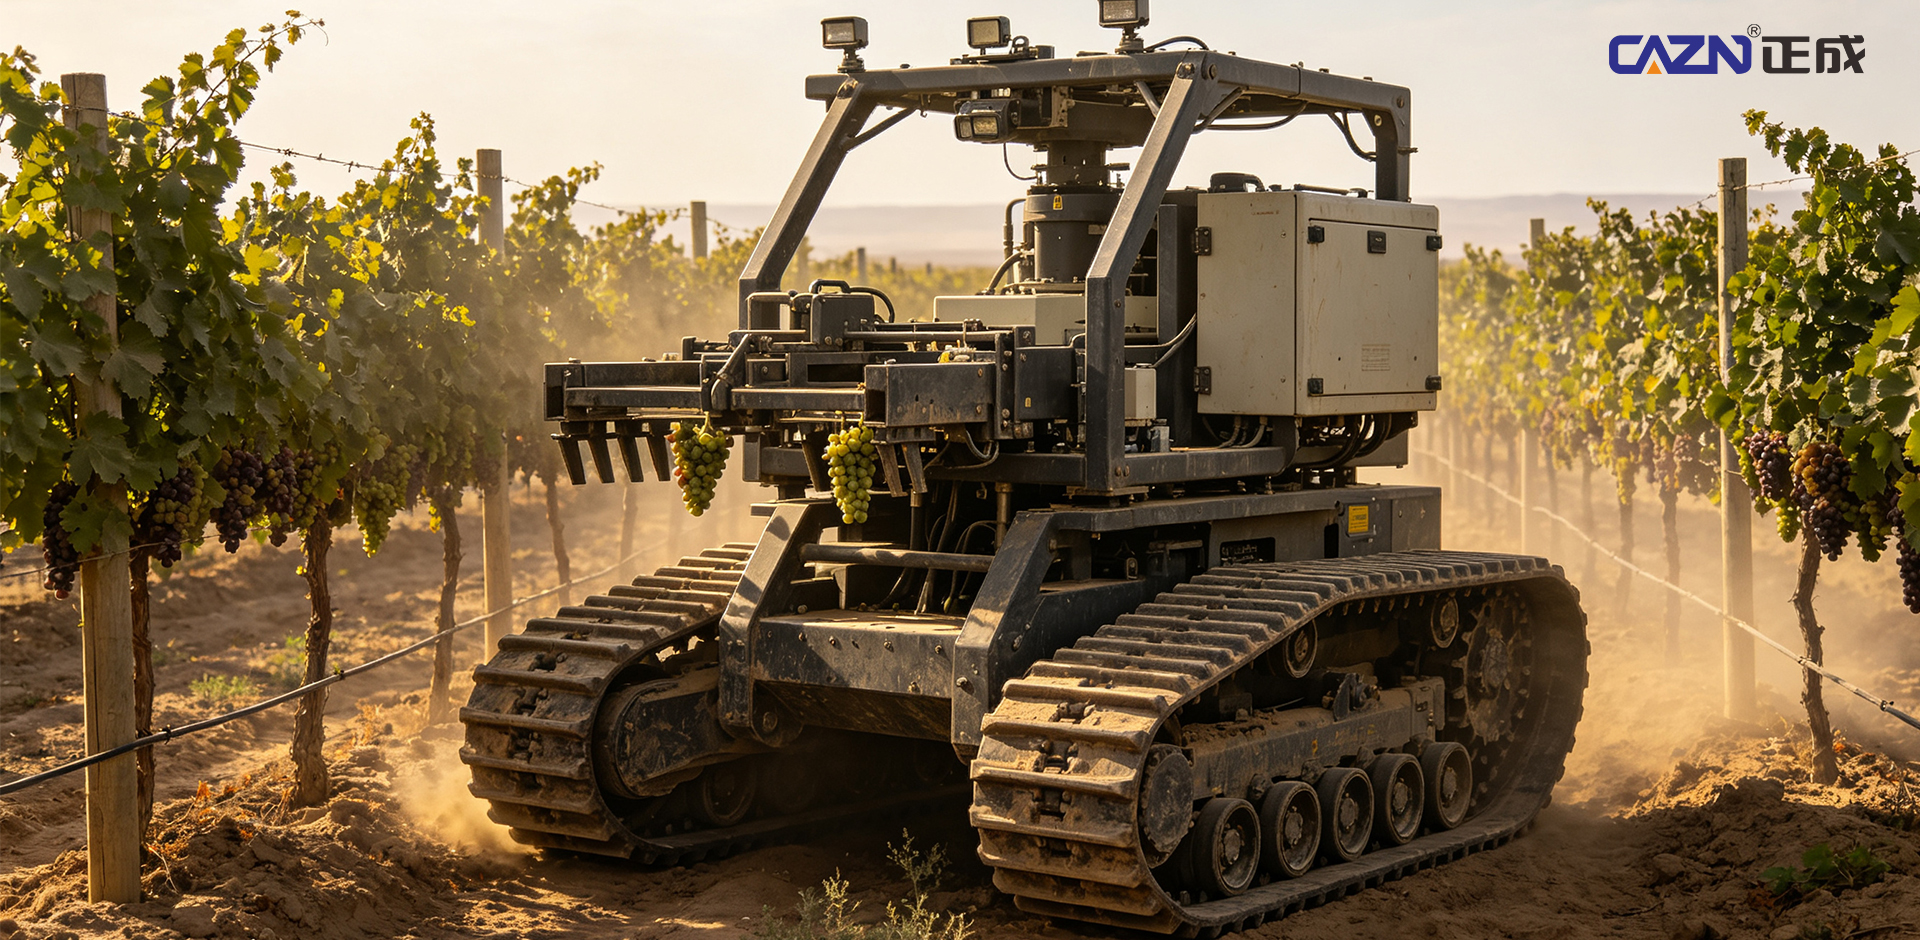
用途: 追跡式収穫プラットフォームは、露地のトレリスブドウ園で動作します。ロボットアームがブドウの茎を切断し、空気吸引システムがブドウを収集ビンに移します。
運用上の課題: 高レベルの圃場粉塵と大きな温度差には、信頼性の高いシャーシ ナビゲーションと調整された収穫システム制御が必要です。通信リンクは、屋外の厳しい条件下でも安定した状態を維持する必要があります。
事例 5: 南京農業大学の双腕トマト収穫ロボット
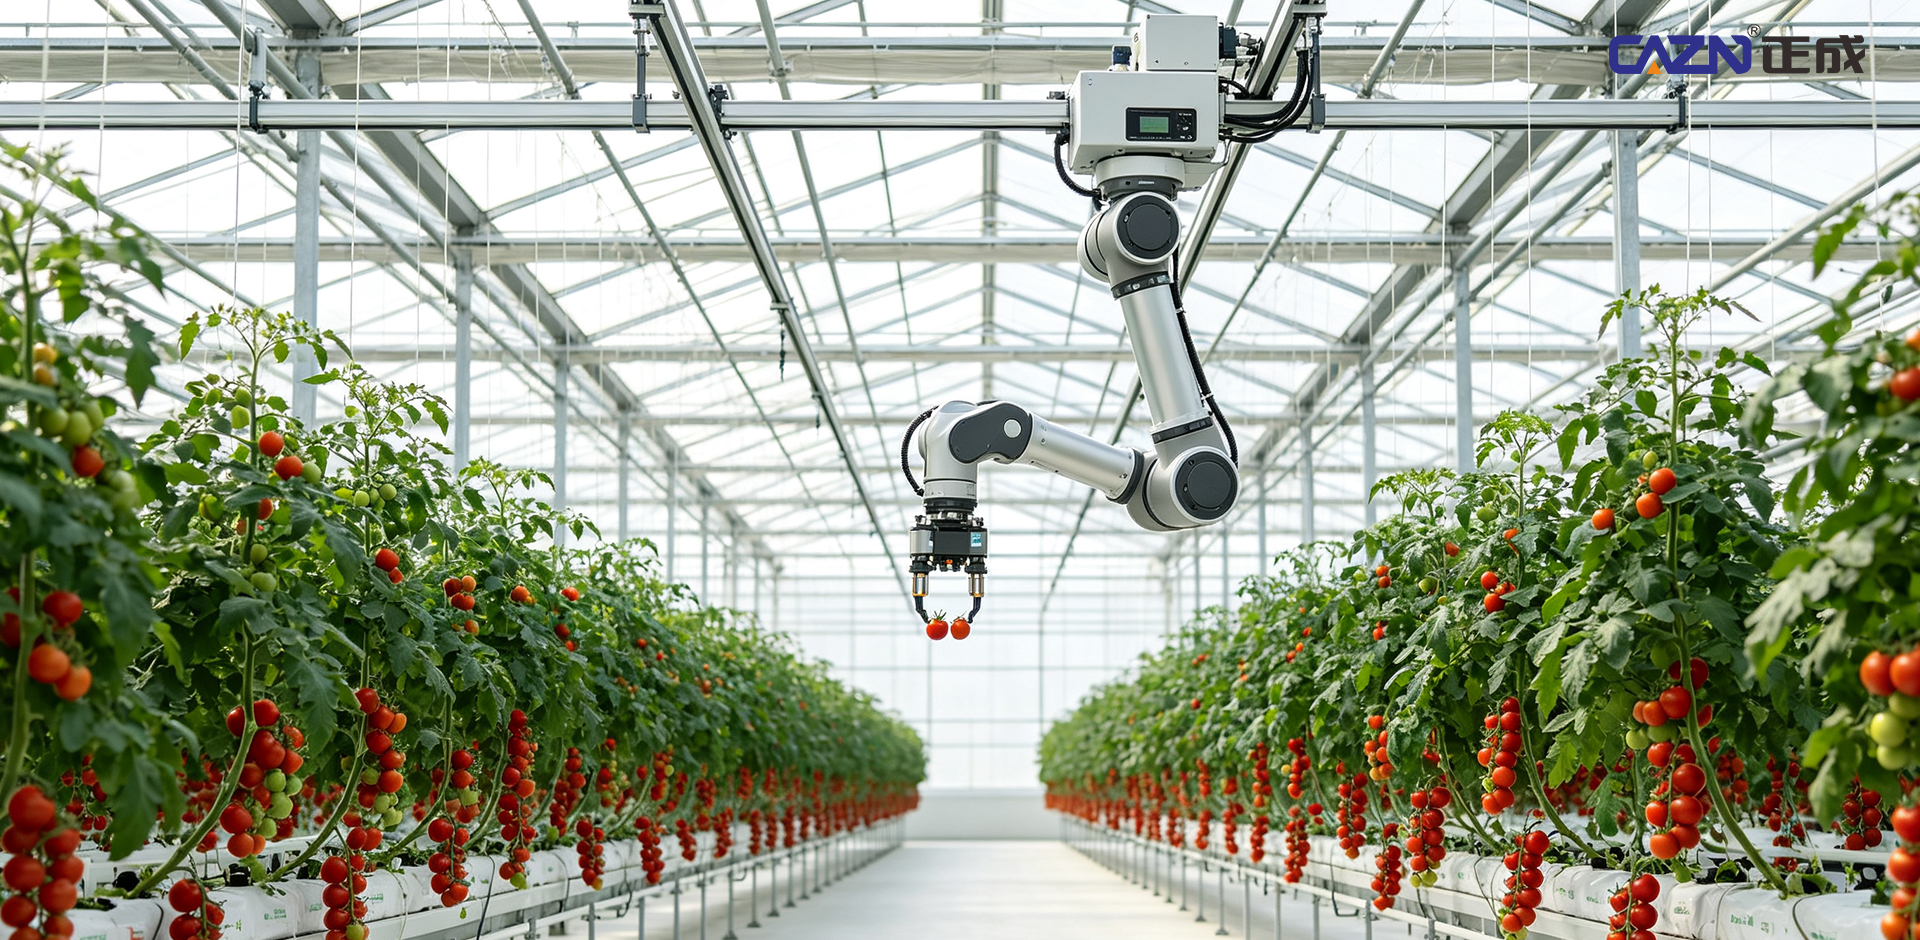
用途:トマト栽培用の連棟温室で双腕収穫ロボットが稼働します。収穫には真空吸引エンドエフェクターが使用され、単一の果物の収穫時間は 5.2 秒、全体の速度は 1 分あたり約 16 ~ 18 個のトマトであると報告されています。
機器の課題: 温室の高い湿度、補助照明、深度カメラにより、複雑な電気的条件が発生します。 PoE 画像伝送は、サーボ モーターからの電磁干渉の影響を受ける可能性があります。
相互接続要件: M12 X コード化された GigE ビジョン コネクタおよび照明トリガー信号用の M8 コネクタ。
海外出願
事例 1: FFRobotics マルチアームリンゴ収穫ロボット、イスラエル
用途: ヨーロッパと北アメリカの標準化された V 字型矮性リンゴ園。12 セットのロボット アームが並行して動作し、大規模な商業果実収穫を実現します。
技術的特徴: 複数のロボット アームは同期された EtherCAT 通信を通じて動作し、多数のサーボ モーターとエンド エフェクター力センサーが屋外での長時間の動作をサポートします。
相互接続の課題: 複数のアームが同時に動作すると電磁干渉が増加する可能性があり、高度なシールドと耐振動性のコネクタが必要になります。
事例 2: Robotics Plus キウイフルーツ収穫ロボット、ニュージーランド
アプリケーション: トレリス栽培のキウイ フルーツ果樹園では、4 つのロボット アームが並行して動作して、成熟したキウイ フルーツを識別し、柔軟なグリップを実行し、収穫された果物を自動的に収集して輸送します。
技術的特徴: 分散型マルチアーム制御には、ロボット アームのジョイントとエンド エフェクター全体に多数のセンサーが必要です。
事例 3: Agrobot イチゴ収穫ロボット、スペイン
アプリケーション: 最大 24 個のロボット アームが並行して動作する高所温室イチゴ栽培。柔らかなイチゴの表面へのダメージを軽減する柔軟な収穫を行っております。
相互接続の課題: エンドエフェクターのスペースが非常に限られており、多数の小型圧力センサーやカメラがあるため、コンパクトな M8/M5 コネクタの需要が生じています。
事例 4: 豊富なロボット工学による真空リンゴ収穫ロボット、米国
用途: 真空ベースの収穫エンドエフェクターを使用した矮性リンゴ果樹園。商業果樹園の野外試験では、真空収穫ヘッドと連携して動作する移動式シャーシ システムが行われています。
技術的特徴: 統合されたモバイル プラットフォームとバキューム ハーベスティング システムは多数のサーボ コンポーネントとビジョン コンポーネントに依存しており、通信の安定性に対する厳しい要件が生じています。
農業オートメーションのための信頼性の高い相互接続の構築
国内の温室や露地のリンゴ園での冬のナツメの収穫から、キウイフルーツの栽培、海外の標準化されたリンゴやイチゴの園まで、収穫ロボットの商品化は、シャーシナビゲーション、ビジョンセンシング、多軸ロボットアーム、柔軟なエンドエフェクタにわたる信頼性の高い相互接続にかかっています。高湿度、ほこり、振動、果汁への曝露、モーターからの電磁干渉、その他の農業条件により、コネクタの保護、シールド、耐環境性、小型化に対して厳しい要件が課されます。
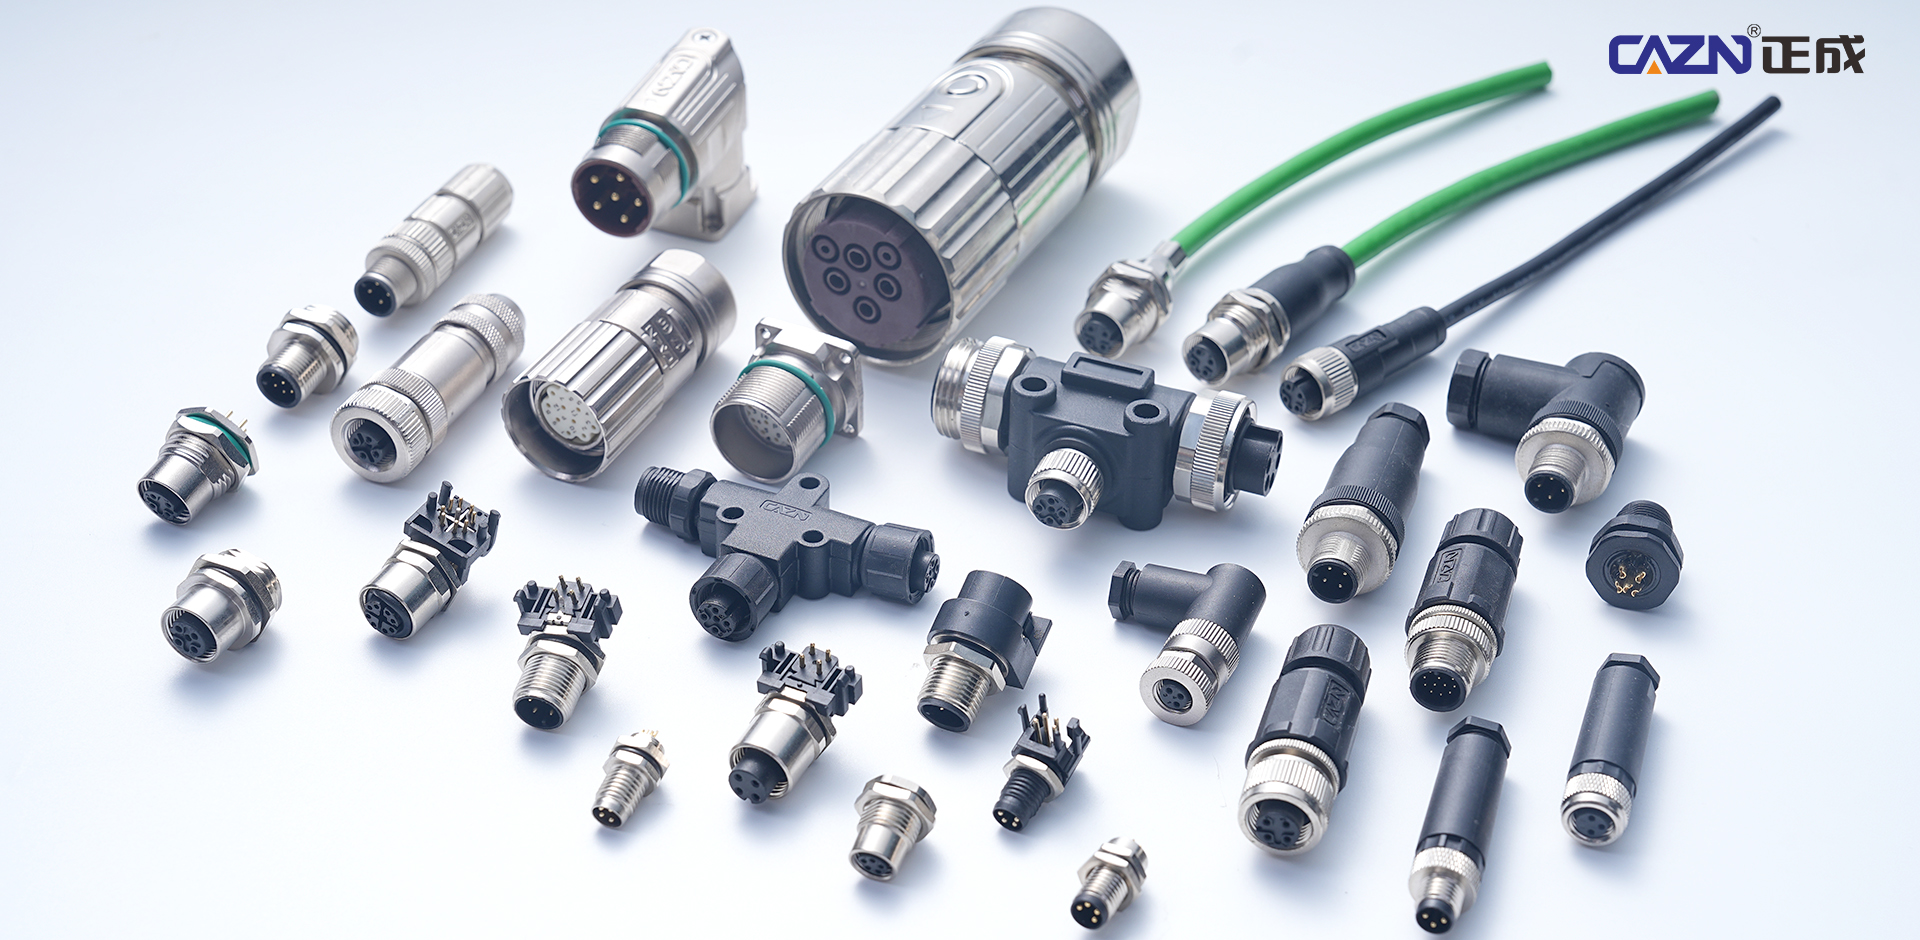
CAZN は、EtherCAT 産業用通信、GigE ビジョン伝送、サーボ電力供給、小型エンドエフェクター センサー信号をカバーする、M5、M8、M12、M16、および M23 産業用丸形コネクタの全製品を提供します。この製品ポートフォリオは、果物や野菜の収穫ロボットのための包括的な相互接続ソリューションを提供し、プロトタイプの開発やフィールドテストから大規模な商業展開まで、農業用ロボットメーカーをサポートします。